Що рухає серво
Як це працює
Що означає «задати положення»
Звичайний двигун обертається, доки отримує живлення. Позиційному серво ми задаємо, де має опинитися його вал. Наприклад, команда 90 означає приблизно середину ходу. Серво повертається до цього положення й намагається його утримувати. Так можна повертати покажчик, датчик або легку кришку.
Що заховано в корпусі
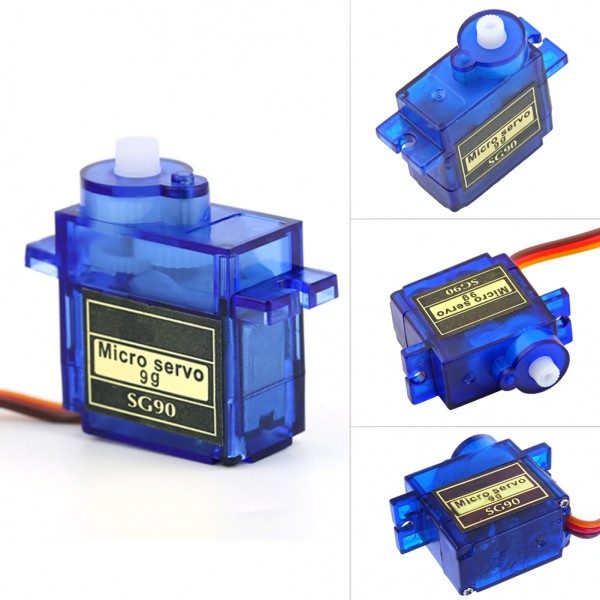
Усередині працюють чотири частини. Двигун створює рух. Шестерні редуктора сповільнюють обертання та збільшують обертальне зусилля на виході. Датчик положення, зазвичай потенціометр, показує електроніці фактичне положення вала. Плата керування порівнює його з командою й вмикає двигун у потрібному напрямку.
Як серво знаходить потрібний кут
Уявімо, що вал стоїть біля 60°, а команда — 90°. Електроніка бачить різницю та рухає вал. Коли він наближається до потрібного положення, різниця зменшується. Таке постійне порівняння називають зворотним зв’язком. Arduino задає ціль, а внутрішня електроніка серво керує самим двигуном.
Вал і важіль
На зубчастий вал встановлюють пластиковий важіль і закріплюють центральним гвинтом. Спочатку задають середнє положення програмою, а вже потім установлюють важіль у потрібному напрямку. Інакше він може дивитися вбік навіть за команди 90.

GND, живлення, сигнал · DroneBot WorkshopЗроби
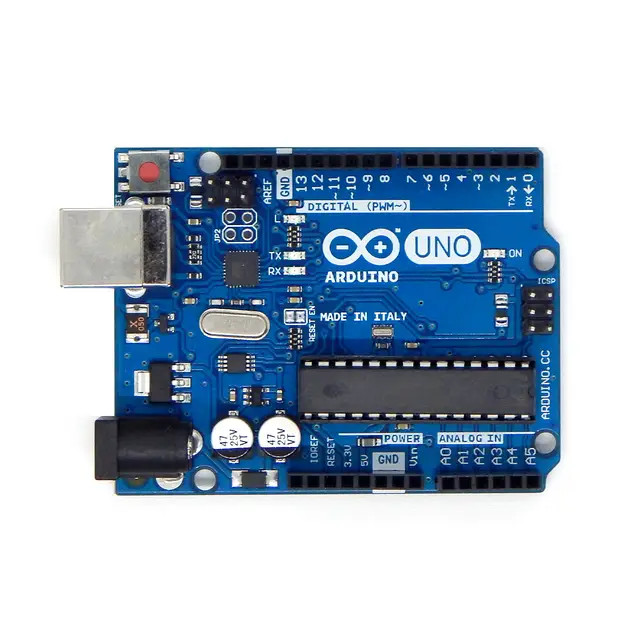
- Візьми позиційний SG90 або MG90S, Uno, USB-кабель і дроти.
- Знайди вал, важіль і три дроти.
- Залиш вал без важеля для першого запуску.
Очікуваний результат
Ти знайшов рухому частину та роз’єм живлення і сигналу.
Що можна змінити
Поки не підключай живлення.
Як запустити у Wokwi або на платі
У Wokwi: відкрий новий Arduino Uno, перенеси diagram.json, sketch/sketch.ino та libraries.txt з ZIP потрібного кроку у відповідні вкладки, натисни ▶. На справжній платі спочатку перевір підключення за схемою. Кожен код замінює весь попередній скетч.


