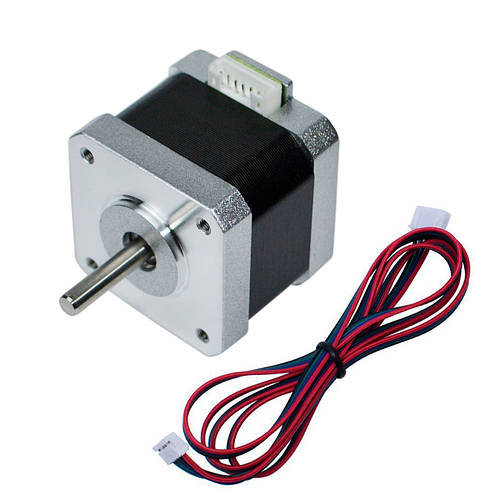
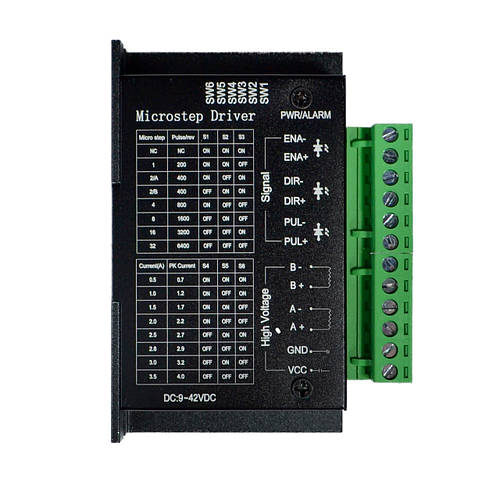
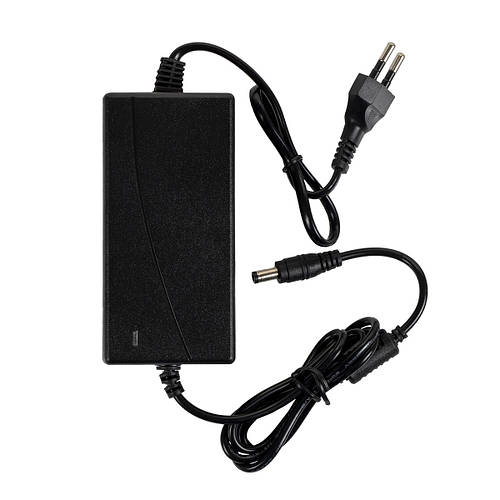
Arduino на цьому уроці не потрібна. Блок 12 В вмикає в мережу вчитель.
4 кроки · у власному темпі
1. Знайомимось із двигуном і драйвером
NEMA17 — великий кроковий двигун без редуктора: 200 кроків на оберт, по 1,8°. Йому потрібен окремий драйвер TB6600 і окреме живлення 12 В. USB комп’ютера дає лише 5 В і замало струму.
Знайди на двигуні роз’єм і чотири проводи.
Знайди на TB6600 колодку Signal: PUL, DIR, ENA.
Знайди колодку High Voltage: +V, GND, A+, A−, B+, B−.
Знайди на корпусі драйвера таблицю DIP-перемикачів.
Очікуваний результат
Ти показуєш, куди йдуть сигнали від Arduino, а куди — 12 В і двигун.
Перевір себе
Поясни, чому NEMA17 не можна живити від USB.
Що можна змінити
Порівняй вал NEMA17 і 28BYJ-48: у якого є редуктор?
Якщо не працює
Не бачиш таблиці на корпусі — знайди фото драйвера в довіднику компонентів.
2. Шукаємо обмотки мультиметром
Чотири проводи — це дві обмотки. Провід однієї обмотки з’єднаний з другим проводом цієї ж обмотки, а з іншою обмоткою — ні. Кольори проводів у різних виробників різні, тому міряємо.
Двигун від’єднаний від усього.
Увімкни мультиметр на вимірювання опору, межа 200 Ом.
Приклади щупи до двох проводів.
Запиши показ.
Перевір так усі пари проводів.
Позначи скотчем пари: обмотка A і обмотка B.
Очікуваний результат
Дві пари показують кілька ом (продавець заявляє 2,4 Ом), інші пари — розрив (1 або OL).
Перевір себе
У кожного проводу рівно один «партнер» з малим опором.
Що можна змінити
Покрути вал рукою, коли проводи однієї обмотки з’єднані між собою: крутити стає важче.
Якщо не працює
Усі пари показують розрив — перевір межу мультиметра й контакт щупів у роз’ємі.
3. Налаштовуємо TB6600
DIP-перемикачі задають струм у обмотках і мікрокрок. Наш двигун розрахований на 1,5 А на обмотку, тому більший струм не ставимо. Для уроків — повний крок: 200 імпульсів на оберт.
Блок живлення вимкнений із мережі.
Знайди в таблиці на корпусі рядок 1,5 А (або найближчий менший).
Переведи перемикачі струму за таблицею.
Знайди рядок повного кроку (200 імпульсів на оберт).
Переведи перемикачі мікрокроку.
Сфотографуй положення перемикачів.
Очікуваний результат
Перемикачі стоять на струм не більше 1,5 А і повний крок.
Перевір себе
Звір фото з таблицею на корпусі ще раз.
Що можна змінити
Пізніше в 18.5 спробуємо мікрокрок 1/8: 1600 імпульсів на оберт.
Якщо не працює
У таблиці немає 1,5 А — вибери найближче менше значення.
4. Підключаємо двигун і 12 В
Спершу всі дроти, потім живлення. Arduino поки не підключаємо. Без сигналів увімкнений драйвер тримає вал на місці — так перевіряємо, що двигун підключено правильно.
Блок живлення вимкнений із мережі.
Підключи обмотку A до A+ і A−, обмотку B — до B+ і B−.
Підключи «+» блоку до +V, «−» — до GND.
Перевір полярність за таблицею.
Увімкни блок живлення в мережу.
Спробуй повернути вал пальцями.
Вимкни блок живлення з мережі.
Підключення
Контакт
Куди з’єднати
Блок 12 В «+»
TB6600 +V (VCC)
Блок 12 В «−»
TB6600 GND
Перша обмотка двигуна
TB6600 A+ і A−
Друга обмотка двигуна
TB6600 B+ і B−
Очікуваний результат
На драйвері світиться індикатор живлення. Вал тримається і крутиться пальцями значно важче, ніж без живлення.
Перевір себе
Після вимкнення живлення вал знову крутиться легко.
Що можна змінити
Помацай корпус двигуна через хвилину: він теплий — так і має бути.
Якщо не працює
Індикатор не світиться — перевір «+» і «−» блоку. Вал не тримається — перевір обмотки на A± і B±. Дроти двигуна перемикай лише при вимкненому живленні.